Стартап Dimensional шукає людей для вигулу роботів-собак, щоб навчити їх самостійно пересуватися. Під час прогулянок пристрої збиратимуть дані про рух у реальних умовах, повідомляє The New York Times.
Навіщо стартапу люди для вигулу роботів
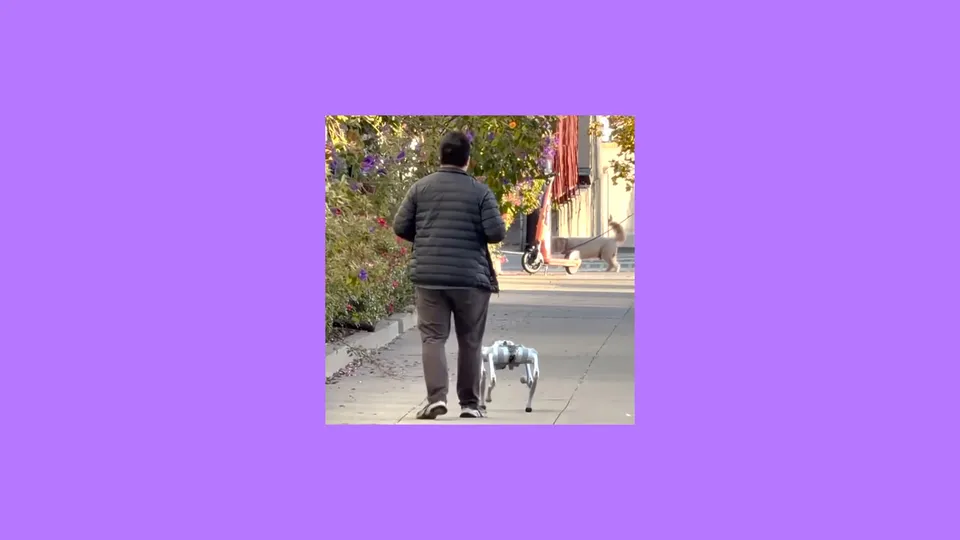
Dimensional запропонувала охочим керувати роботами-собаками під час прогулянок містом. Згідно з оголошенням, яке згодом видалили, така робота передбачала від чотирьох до шести годин ходьби.
Попередній досвід для участі в експерименті не вимагався. Людина мала спрямовувати робота за допомогою пульта дистанційного керування або мобільного застосунку.
Для випробувань стартап використовує роботів-собак китайського виробника Unitree. Вартість одного такого пристрою становить приблизно $2000.
Під час руху камери та сенсори роботів записують інформацію про навколишнє середовище. Так компанія збирає приклади того, як люди пересуваються у міських умовах.
Отримані дані потрібні Dimensional для вдосконалення систем автономної навігації. Компанія прагне навчити роботів самостійно виконувати завдання, для яких зараз необхідна участь оператора.
Водночас пристрої ще мають технічні обмеження. Якщо 15-кілограмовий робот перегрівається, людині може знадобитися самостійно повернути його до офісу.
Програмне забезпечення Dimensional
Dimensional розробляє dimOS — програмну платформу з відкритим кодом для керування роботами за допомогою ШІ-агентів.
Система має дозволити користувачам давати роботам команди простою мовою. ШІ-агент інтерпретуватиме інструкції та взаємодіятиме із сенсорами й системами керування пристрою.
Розробка орієнтована не лише на роботів-собак. У майбутньому Dimensional планує використовувати платформу для різних типів роботів, зокрема гуманоїдних.
Чому роботам досі потрібна допомога людей
Складність автономного керування роботами підтверджують і дослідження Anthropic, проведені в липні.
Компанія перевіряла, наскільки ефективно мовні моделі можуть керувати роботами. Під час прямого керування рухами окремих суглобів більшість моделей показали незадовільні результати.
Кращі показники спостерігалися, коли ШІ працював разом зі спеціально навченими системами керування.
Однак навіть у такому випадку виникали проблеми. У знайомих симуляційних завданнях із переміщення предметів усі протестовані мовні моделі погіршували результати порівняно з роботою контролера без ШІ. Іноді моделі втручалися в правильні дії системи керування та змінювали їх без потреби.
Ці результати демонструють різницю між здатністю ШІ розуміти команди та можливістю робота надійно виконувати фізичні завдання.