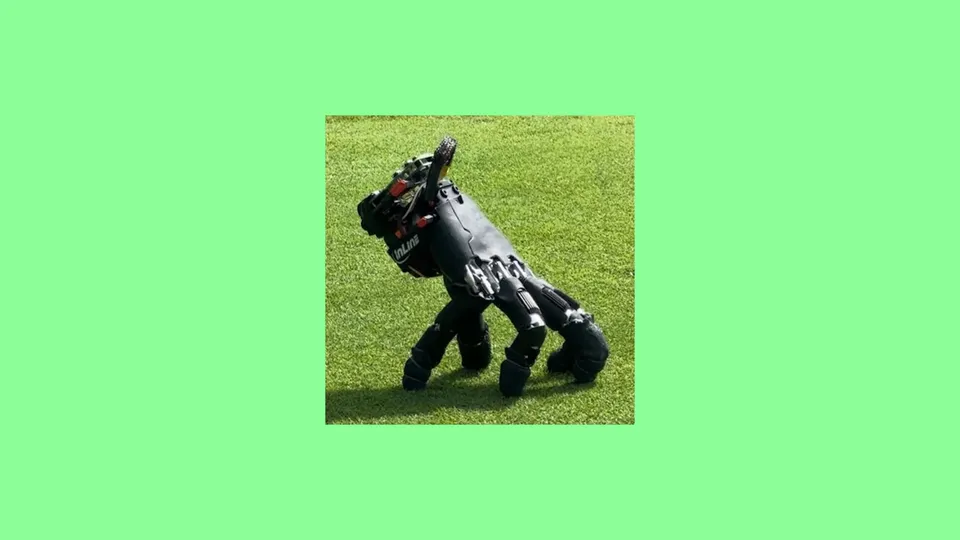
Команда Soft Robotics Lab в ETH Zurich створила автономну роботизовану кисть, яка пересувається за допомогою власних пальців. Розробка натхнена персонажем Річ із «Родини Адамсів».
Роботизована кисть використовує пальці замість ніг
В основі розробки лежить стандартна антропоморфна права кисть із п'ятьма пальцями та 20 приводними суглобами. На кожен палець припадає по чотири таких суглоби.
Дослідники встановили на кисть компактний модуль із батареєю, датчиками та обчислювальним обладнанням. Завдяки цьому вона може самостійно пересуватися та виконувати завдання без підключення до роботизованої руки-маніпулятора.
Вага конструкції становить 818 грамів.
Для навчання дослідники використали навчання з підкріпленням у спеціалізованому симуляторі. Одним із завдань було навчити кисть одночасно пересуватися та зберігати рівновагу.
Для кожного кінчика пальця дослідники визначили окреме цільове положення. Система самостійно визначає, куди і коли переставляти кожен палець залежно від завдання.
Що вміє робот
Під час випробувань роботизована кисть пересувалася 14 типами поверхонь у приміщеннях і надворі. Серед них були асфальт, метал, плитка, трава, гравій та пошкоджений камінь.
Розробка може ходити, повзати та змінювати напрямок руху. Після падіння кисть здатна самостійно повернутися у робоче положення.
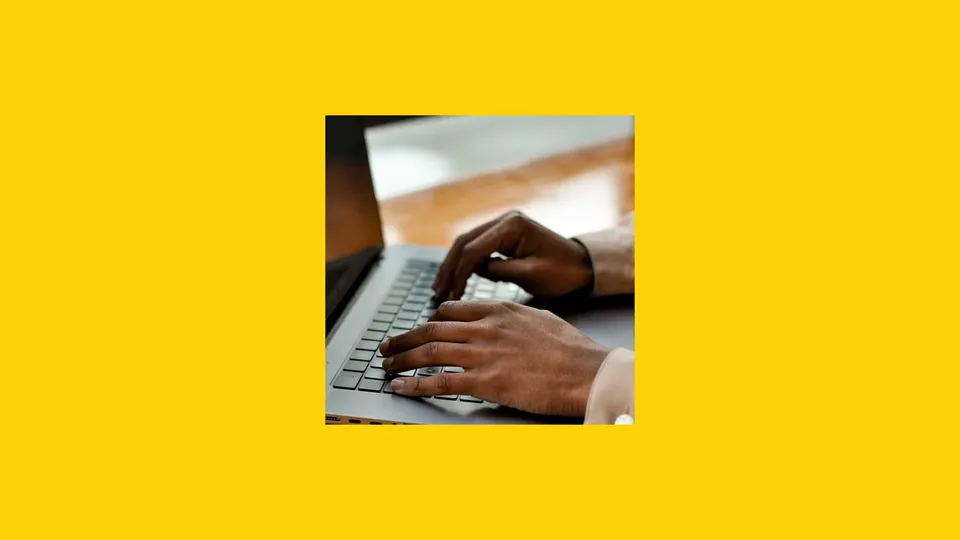
Пристрій також навчився натискати клавіші та штовхати невеликий куб до заданої точки.
Дослідники перевірили можливості робота за допомогою головоломки Sokoban. Кисть пройшла один рівень гри, натискаючи клавіші зі стрілками.
Дослідники розглядають прототип як можливу частину більшого робота для виконання спеціалізованих завдань. За їхнім задумом, великий робот може залишити кисть біля вузького отвору, куди не може дістатися його основна конструкція.
Після цього кисть зможе самостійно наблизитися до потрібного предмета або елемента керування, виконати завдання та повернутися назад.
Автори вважають, що власна мобільність роботизованих кистей може зробити майбутніх роботів універсальнішими у просторах та під час взаємодії з інтерфейсами, створеними для людей.